
作者:李艳,李信芳,李远,冯宇航(北京市大兴区特种设备检测所) | 《中国电梯》2025年第5期
随着人工智能技术的迅速发展及人们对高品质生活的不断追求,自动导引车(automated guided vehicle,简称AGV)和自主移动机器人(autonomous mobile robot,简称AMR)等机器人在各个行业的应用越来越多。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
例如:在餐饮业使用机器人配送食物,在物流业使用机器人运送快递,在制造业使用机器人运送零配件,在医疗业使用机器人运送药品等。其中有些应用场景涉及跨楼层转运,需要机器人开启自主乘坐电梯的模式。为实现这一模式,电梯需要加装配套的机器人乘梯控制系统,使电梯与机器人之间可进行实时数据交互,确保机器人准确无误抵达目的层站。当前有不少人对电梯加装机器人乘梯控制系统的施工类别感到迷惑:一些人认为加装机器人乘梯控制系统的施工类别应为一般修理,而另一些人则认为应为重大修理。这两种观点均存在一定的道理,但都有偏差。在本文中,笔者通过分析机器人乘梯控制系统接入电梯控制系统的两种常见方式,探讨电梯加装机器人乘梯控制系统乃至其他智能设备乘梯控制系统的施工类别的划分和检验。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
1 机器人乘梯控制系统的控制原理
机器人乘梯控制系统是由硬件与软件构成的一种实现机器人自主乘梯的智能技术架构。该系统在接入电梯控制系统后,能够与电梯进行实时数据交互,以确保机器人能够识别电梯的状态、位置及楼层信息,从而实现机器人在各个层站间安全、精准、自主地移动和执行操作。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
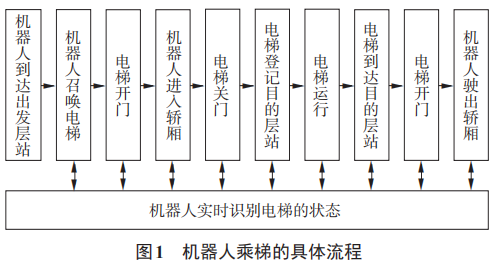
机器人乘梯的流程与人乘梯的流程是相同的:机器人在出发层站召唤电梯,电梯到达后开门,机器人进入轿厢,抵达目的层站后电梯开门,机器人驶出轿厢,具体流程如图1所示。但不同的是,机器人从召唤电梯到驶出轿厢的整个过程必须与电梯进行实时数据交互,时刻保持准确识别电梯的状态,包括电梯门的开启与关闭状态、当前电梯所在楼层、电梯的上升或下降运行状态、电梯是否存在故障等。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
 文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
2 电梯加装机器人乘梯控制系统接入电梯控制系统的方式与施工类别划分
2.1 接入电梯控制系统的方式
由于技术构架不同,机器人乘梯控制系统接入电梯控制系统的方式也会有所不同。下面介绍机器人乘梯控制系统接入电梯控制系统的两种常见方式。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
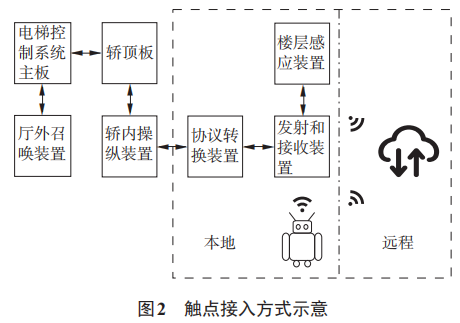
1)方式1:通过轿厢操纵箱操纵指令板触点接入。轿厢内操纵装置(轿厢操纵箱)设有操纵指令板,该指令板连接开关门按钮、选层按钮(楼层按钮)、报警按钮、楼层指示器和轿厢内对讲装置等零部件,以实现对电梯的开关门、选层、楼层显示、报警和对讲通信的控制。机器人乘梯控制系统通过轿厢操纵箱操纵指令板触点接入电梯控制系统(以下简称触点接入方式),如图2所示。该方式与轿厢操纵箱上的按钮并联,模拟乘客进行按钮操作,属于一种开关量信号。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
 文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
通过触点接入方式的机器人乘梯控制系统设有与机器人交互的发射和接收装置、模拟乘客进行按钮操作的协议转换装置、独立的楼层感应装置等。发射和接收装置内置网络适配器,支持本地或远程通信;协议转换装置配有边缘网关,实现信息交互、数据传输及本地边缘数据处理;楼层感应装置通常采用磁开关或红外传感器,通过检测信号来确认电梯所处的位置,从而实现精准停靠。对于在电梯厅外召唤电梯的功能,一部分机器人乘梯控制系统增加了楼层触点扩展板,另一部分通过指令利用轿内选层功能来实现。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
触点接入方式的应用通用性广,适配性高,能够覆盖大多数电梯产品,为不同品牌的电梯与机器人之间的交互操作提供了可能。文章源自特考一点通特考一点通-https://www.tkydt.cn/11001.html
2)方式2:通过轿顶板通信端接入。与触点接入方式不同,机器人乘梯控制系统通过轿顶板通信端接口接入电梯控制系统(以下简称通信协议接入方式),如图3所示。将通信协议转换装置插件接入轿顶板通信CAN接口或RS-485接口,并配置通信发射和接收装置即可实现机器人与电梯的交互操作。
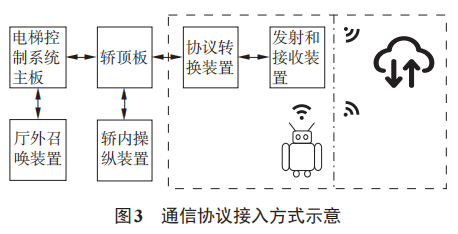
通信协议接入方式需要在机器人工作程序中的乘梯环节获得正确的涉及电梯操作、运行的指令,以便机器人操作电梯并监测电梯的状态。比如在机器人进入轿厢后电梯出现超载状态时,机器人应具有自主识别到电梯的超载信号而退出轿厢,选择进入下一次召唤电梯的功能。要使机器人乘梯控制系统能够应对这些特殊情况,需要机器人程序编写者具有一定的电梯安全知识并熟悉电梯控制原理,因而通信协议接入方式的应用具有一定的局限性。
2.2 施工类别划分
对于电梯加装机器人乘梯控制系统的施工类别,目前的版本(2019年版)《电梯施工类别划分表》中没有具体的表述。因此,需要先弄清机器人乘梯控制系统的控制原理和接入电梯控制系统的方式,再参照加装电梯集成电路卡(IC卡)系统的相关规定进行划分。
2019年版《电梯施工类别划分表》规定:加装电梯IC卡系统采用外围接线方式(即:仅通过在电梯轿厢操纵箱、层站召唤箱或其按钮的外围接线方式加装电梯IC卡系统等身份认证方式)的施工类别为一般修理;采用非外围接线方式(即:采用在电梯轿厢操纵箱、层站召唤箱或其按钮的外围接线以外的方式加装电梯IC卡系统等身份认证方式)的施工类别为重大修理[1-3]。
对于前述方式1,机器人乘梯控制系统通过轿厢操纵指令板触点接入电梯控制系统,与IC卡系统外围接线方式类似,其施工类别应划分为一般修理;而对于前述方式2,机器人乘梯控制系统通过轿顶板通信端接口接入电梯控制系统,属于非外围接线方式,其施工类别应划分为重大修理。
此外,还有一种机器人自主乘梯场景是利用机器人的自主导航系统实现的,机器人通过机器视觉、激光雷达等技术完成对电梯的识别和定位。若机器人可伸臂进行按钮操作,则不需要增设接入电梯控制系统的电子装置,可不纳入监管范围,否则应参照上述两种方式划分施工类别。
3 电梯加装机器人乘梯控制系统的检验
检验人员对电梯加装机器人乘梯控制系统进行检验时需要验证哪些项目?笔者认为,仅对具体的施工内容关联到的TSG T7001—2023《电梯监督检验和定期检验规则》中的检验项目进行检验即可,不宜扩大检验范围,但也不可对此类施工采取忽视态度。检验可分为以下几个步骤。
3.1 检验方案编制
为确保加装的机器人乘梯控制系统不会对电梯的安全运行产生影响,在进行重大修理监督检验和一般修理后的首次定期检验时,会增加一些非法定的检验项目。依据TSG Z7001—2021《特种设备检验机构核准规则》中对检验实施的相关要求,检验机构应在检验前编制专项检验方案。在检验方案中新增的检验项目需要进行技术评审,并履行编制、审核及批准的程序。此外,检验方案的实施需征得受检单位的同意[4]。
3.2 技术资料审查
进行重大修理的监督检验时,检验人员应对TSG T7001—2023附件A第A1.1.3条第(1)~(4)项、第(8)~(9)项进行资料审查;一般修理后的首次定期检验时,应对TSG T7001—2023附件A第A1.1.3条第(1)~(4)项进行资料审查,以确保加装的机器人乘梯控制系统的合规性。
3.3 实物检查
3.3.1 机器人乘梯控制系统电源的接入方式检查
中国电梯协会团体标准T/CEA 0705—2020《电梯与智能设备的互操作》第5.2.9条规定:对于非电梯制造商随梯安装的协议转换装置、边缘网关、网络传输设备、传感器等设备,其电源应取自电梯供电电源的前端。按此要求,机器人乘梯控制系统电源的接入方式应从电梯供电电源的前端接入。而笔者在现场检验中发现,机器人乘梯控制系统的电源多从电梯供电电源的后端,即轿顶预留的电源插座接入。GB/T 7588.1—2020《电梯制造与安装安全规范 第1部分:乘客电梯和载货电梯》第5.10.5.1条规定:“每部电梯都应单独设置能切断该电梯所有供电电路的主开关。主开关不应切断下列供电电路:轿厢照明和通风,轿顶电源插座,机器空间和滑轮间照明,机器空间、滑轮间和底坑电源插座,井道照明。”同时,TSG T7001—2023附件A第A1.2.3.1条第(4)项也规定:主开关不能切断轿厢照明和通风,机器空间照明,井道照明,轿顶、滑轮间和底坑电源插座的电源。因此从轿顶预留的电源插座接入的方式也不受主开关动作的影响,可视为从供电电源的前端接入。当电梯主开关断开时,机器人能够识别到电梯有故障而自动退出乘梯控制系统,不再向电梯发出任何指令,而且还可以通过乘梯控制系统的远程网络报送故障信号,以便及时通知电梯维修人员前来维修。
3.3.2 机器人乘梯控制系统接入电梯控制系统的方式检查
对机器人乘梯控制系统接入电梯控制系统方式的检查,应先审阅加装方案中的电气原理图及接线图,然后在现场仔细查看机器人乘梯控制系统接入电梯控制系统的方式是否与加装方案一致。
3.4 机器人乘梯试验
3.4.1 机器人乘梯运行试验
参照TSG T7001—2023附件A第A1.3.13条进行机器人乘梯运行试验,跟踪机器人乘梯的整个流程,验证其能否完成自主乘梯的功能。试验内容至少涵盖电梯运行状态(是否可供机器人使用)、运行方向(上升或下行状态)、当前所在楼层及开门到位的指示信号。此外,还需要试验:当电梯不符合乘坐条件时,机器人能否在规定的时间间隔后再次召唤电梯;在机器人未完全进入轿厢时电梯出现故障,机器人能否中断进入轿厢并退出轿厢;在机器人完全进入轿厢后,无论电梯出现故障还是机器人出现故障,机器人能否保持静止状态,等待救援。
3.4.2 电梯处于特殊情况的试验
根据电梯的功能配置情况,验证电梯处于检修运行、紧急电动运行、消防员服务(针对消防员电梯)、火灾应急返回或自动救援操作等特殊情况时,机器人能否及时接收到相关信号,并停止向电梯发出任何指令。
3.4.3 电梯超载时机器人退出轿厢功能试验
对于机器人与乘客或货物混合乘梯的场景,若机器人是最后进入轿厢的个体(无论机器人是否载有货物),在轿厢发出超载听觉和视觉提示信号时,机器人应当能中断进入轿厢并退出轿厢,过后再次召唤电梯。这一功能可以防止电梯长时间处于超载保护状态而影响电梯的继续使用。目前,许多机器人乘梯控制系统尚未配备此功能,且现行的相关标准也未对此提出明确要求。在检验时,检验人员可以向受检单位提出增加电梯超载时机器人退出轿厢功能的建议。
4 结语
在本文中,笔者对电梯加装机器人乘梯控制系统的施工类别划分及检验进行了探讨,总结如下:
1)电梯加装机器人乘梯控制系统的施工,应根据机器人乘梯控制系统的控制原理及其接入电梯控制系统的方式,参照电梯加装IC卡系统的施工类别来划分施工类别。建议今后对《电梯施工类别划分表》修订时根据新技术的发展,列举出能囊括加装各种智能设备的施工类别划分,以指导具体施工和检验工作。
2)检验机构在检验时,应弄清机器人乘梯系统的控制原理和接入电梯控制系统的方式,编写专项检验方案,检验方案应能确保检验项目齐全。
3)目前,机器人自主乘坐电梯的模式大多处于试验或小规模应用阶段,随着第5代(5G)移动通信技术、边缘计算技术及人工智能等技术的不断发展,机器人乘梯控制系统会更加智能化,建议相关部门尽快出台机器人等智能设备与电梯交互操作的评价规范,以拓展机器人在跨楼层转运场景应用的深度和广度。
[参考文献]
[1] 李信芳,王继光.加装无接触式智能乘梯装置的施工分类和特殊要求[J].中国电梯,2022,33(21):43-45.
[2] 马祥.加装电动自行车阻止器对电梯使用及定期检验的影响[J].中国电梯,2022,33(22):68-69.
[3] 李信芳,李艳.浅析电梯智能阻车系统的加装属性[J].中国特种设备安全,2022,38(9):46-48,57.
[4] 何金均,李艳,霍苗,等.浅底坑型电梯检验分析[J].中国特种设备安全,2024,40(7):56-61.
电梯检验技术 · 失效案例 · 法规条款逐条解读