
作者:林斌,李淼,李勇勇,张大明(1.广州地铁设计研究院股份有限公司;2.日立电梯(广州)自动扶梯有限公司) | 《中国电梯》2025年第8期
直流供电在电能传输效率和能量管理方面明显优于交流供电,因此城市轨道交通列车普遍采用直流供电。自动扶梯是城市轨道交通系统的重要组成部分,传统的自动扶梯普遍采用交流异步电动机作为驱动主机,在实际应用中暴露出能效低、双驱同步控制困难、联轴器橡胶缓冲块失效难以被监测等问题。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
于是近年来,自动扶梯开始采用交流变频器(交流50 Hz —直流—频率可调的交流)+永磁同步电动机驱动系统,提高了能效,降低了运行速度波动率。在此背景下,笔者探讨城市轨道交通系统中的自动扶梯采用直流供电的可行性,即:直接通过变频器中的逆变单元将城市轨道交通系统的直流供电转换为交流电,驱动永磁同步电动机,省去了变频器前端“交流50 Hz —直流”环节。这种设计既保留了直流供电的优点,又发挥了交流变频器+永磁电动机驱动系统的优势。而笔者不研究直流供电+直流电动机的驱动系统,是因为直流电动机能效尚可,但尺寸较大,维护复杂。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
在本文中,笔者设计一种基于直流供电的自动扶梯永磁同步电动机驱动系统,并验证该驱动系统相较于交流异步电动机驱动系统的优势。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
1 设计原理
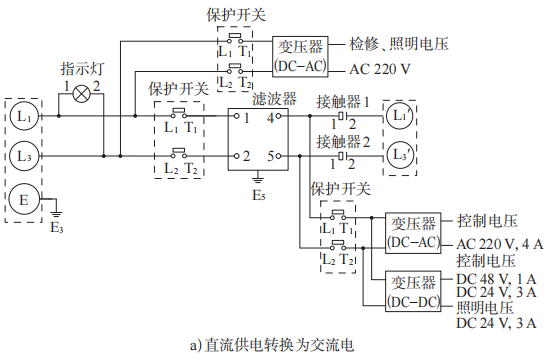
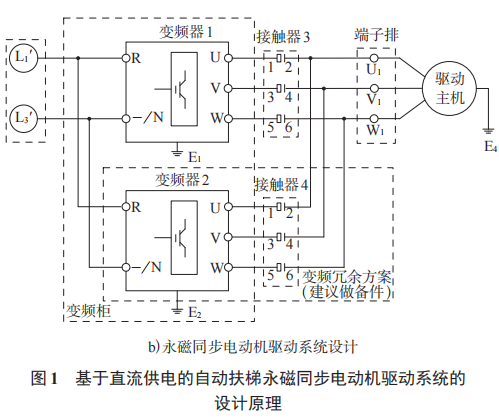
基于直流供电的自动扶梯永磁同步电动机驱动系统以直流电源作为输入电源,经过必要的滤波和保护环节后,由变频器(含整流模块、逆变模块)驱动交流永磁同步电动机工作。控制系统通过接收并处理来自旋转编码器和接近开关的信号,实现闭环控制与状态监测。该驱动系统的设计原理如图1所示。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
 文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
 文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
2 总体设计方案
该驱动系统由永磁同步电动机、两级减速器、集成智能检测模块的鼓式制动系统、闭环控制系统4个模块组成。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
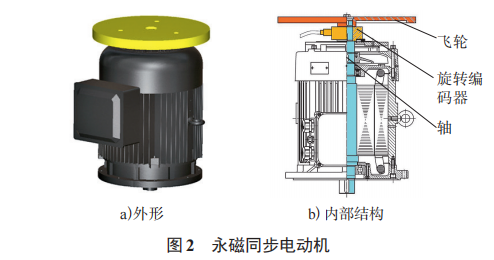
1)永磁同步电动机(见图2)。永磁同步电动机采用稀土永磁体励磁,功率因数≥0.95,能够提高自动扶梯的能效。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
 文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
2)两级减速器(见图3)。两级减速器采用第1级伞齿轮与第2级斜齿轮组合的减速结构,替代原先交流异步电动机的蜗轮蜗杆两级减速器结构。这种设计增大了伞齿轮的接触面积,减小了斜齿轮的轴向力,传动效率≥95%。文章源自特考一点通特考一点通-https://www.tkydt.cn/11134.html
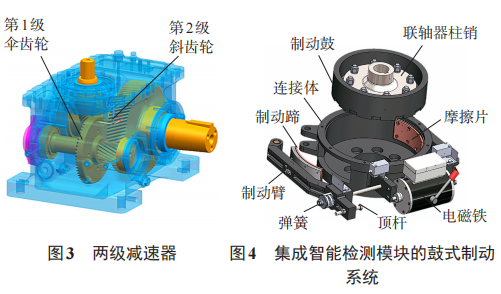
3)集成智能检测模块的鼓式制动系统(见图4)。鼓式制动系统集成了柔性橡胶缓冲块和接近开关检测模块。在制动鼓的圆周方向均匀设置感应槽孔,驱动主机监测系统通过控制永磁同步电动机进行小角度转动,识别接近开关能否感应到感应槽孔的变化,以判断联轴器橡胶缓冲块是否失效。例如,若接近开关在预期位置未感应到感应槽孔或感应到不应存在的感应槽孔,说明联轴器橡胶缓冲块可能失效,该驱动主机监测系统将报警,并锁定自动扶梯,避免自动扶梯带病运行。
4)闭环控制系统。旋转编码器可实时采集永磁同步电动机的转速信号,结合磁场定向控制(FOC)矢量控制算法,可实现精确的速度控制和双驱同步控制。
3 适应性设计
为确保基于直流供电的自动扶梯永磁同步电动机驱动系统安全可靠,需对自动扶梯变频控制系统的输入电压、变频硬件、变频软件、保护器件及变频控制策略等进行适应性设计。
1)输入电压。采用城市轨道交通系统提供的DC 750 V电压作为动力输入电压。DC 750 V电压通过逆变模块可转换为AC 220 V电压,为自动扶梯永磁同步电动机等外围设备供电。再利用DC 750 V电压生成DC 48 V和DC 24 V的控制电压,对自动扶梯控制系统进行供电。鉴于动力输入电压较高,必须强化人员和设备的安全防护措施,增设相应的保护器件。
2)变频硬件。需重新评估整流模块中整流管的工作电应力,选用耐压等级更高的整流模块。需提高母线电容的耐压等级,以适应直流高压。
3)变频软件。变频软件针对原先交流电压输入的检测逻辑(如检测RS相、ST相电压)不适用于这里的直流电压输入,需修改软件算法。需根据直流电压的特性调整欠压保护阈值。需相应地提高制动管驱动电压的阈值。
4) 保护器件。需将自动扶梯变频控制系统中原先的交流保护器件(例如断路器、接触器等)更换为直流保护器件。
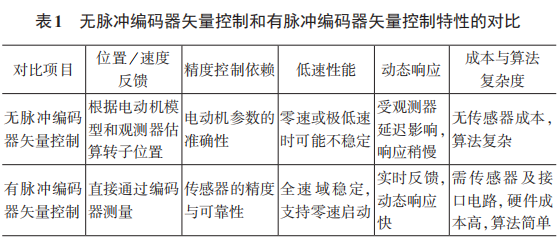
5) 变频控制策略。传统的电动机电压/频率控制在低频时存在磁通减弱、转矩降低等问题,而矢量控制则可通过解耦的方式来控制电动机的磁场和转矩,从而克服上述缺陷。矢量控制具有优异的转矩响应能力和动态特性,且具有较高的控制精度和较宽的调速范围[1]。矢量控制可分为无脉冲编码器矢量控制和有脉冲编码器矢量控制两类,这两类矢量控制的特性对比如表1所示。根据表1中的对比结果,并考虑到自动扶梯对低速平稳性、同步精确性和宽负载范围运行的要求,选用基于增量式旋转编码器的有脉冲编码器矢量控制方案。
4 性能验证
为验证所设计的基于直流供电的自动扶梯永磁同步电动机驱动系统的性能,对其进行能效、振动速度和运行速度波动率测试,并与自动扶梯交流异步电动机驱动系统进行对比。
4.1 能效测试
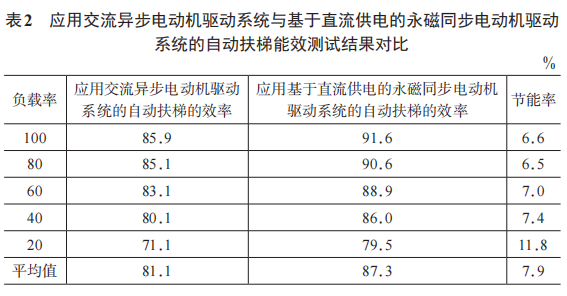
能效测试对比结果如表2所示。表2表明:相较于应用交流异步电动机驱动系统的自动扶梯,应用基于直流供电的永磁同步电动机驱动系统的自动扶梯在不同负载率下均表现出更高的能效,平均节能率达到7.9%。尤其是在负载率为20%的轻载工况下,节能效果最为显著,节能率达到11.8%。
4.2 振动速度测试
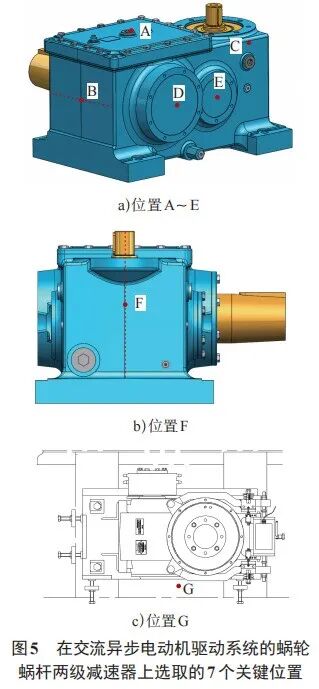
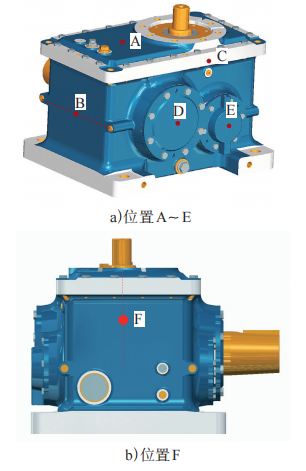
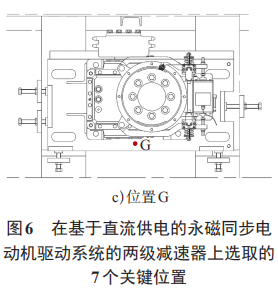
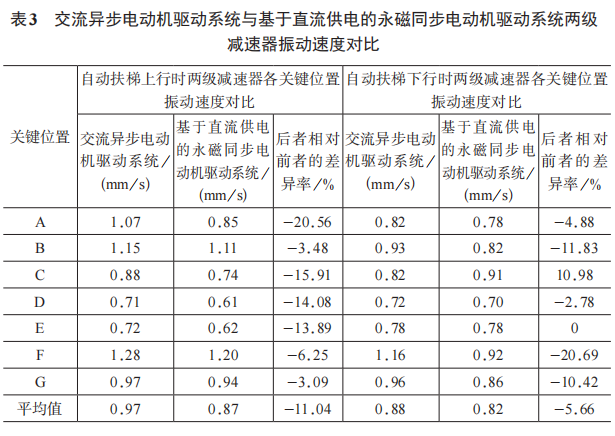
在自动扶梯运行速度为0.65 m/s时,分别在交流异步电动机驱动系统的蜗轮蜗杆两级减速器(见图5)上和基于直流供电的永磁同步电动机驱动系统的两级减速器(见图6)上选取位置相近的7个关键位置,测试1~100 Hz频段的振动速度,测试结果如表3所示。表3表明:相较于交流异步电动机驱动系统,基于直流供电的永磁同步电动机驱动系统在自动扶梯上行时两级减速器平均振动速度降低11.04%,下行时两级减速器平均振动速度降低5.66%,运行平稳性更佳。
4.3 运行速度波动率测试
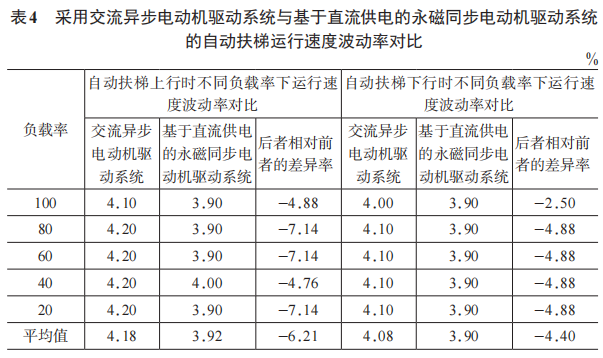
在自动扶梯不同负载工况下,测试采用交流异步电动机驱动系统与基于直流供电的永磁同步电动机驱动系统的自动扶梯运行速度波动率,测试结果如表4所示。表4表明:相较于采用交流异步电动机驱动系统,采用基于直流供电的永磁同步电动机驱动系统的自动扶梯,基于闭环矢量控制方式运行速度波动率更低。其中:自动扶梯上行时平均运行速度波动率下降了6.21%,自动扶梯下行时平均速度波动率下降了4.40%。
5 结论
在本文中,笔者设计了一种基于直流供电的自动扶梯永磁同步电动机驱动系统。性能验证表明,该驱动系统相较于自动扶梯交流异步电动机驱动系统的主要优势如下:1)显著提升能效。尤其在自动扶梯轻载工况下,能有效降低能耗。2)提高自动扶梯运行的平稳性。采用基于有脉冲编码器的闭环矢量控制方式,减弱了减速器的振动速度,自动扶梯运行速度波动率也有所降低。3)增强自动扶梯的可靠性。通过构建基于编码器的位置/速度监测和基于接近开关的联轴器橡胶缓冲块失效监测的双重监测体系,实现了故障的早期预警和主动防护。4)直接采用直流供电,省去了原来交流供电时的交流整流到直流的环节。同时,可将自动扶梯重载下行时产生的再生制动能量回馈至直流母线,回馈电网或供其他用电设备利用,从而进一步提升整体能效。
[参考文献]
[1] 吕从鑫,汪波,陈静波,等.永磁同步电动机控制策略综述与展望[J].电气传动自动化,2022,44(4):1-10.
电梯检验技术 · 失效案例 · 法规条款逐条解读